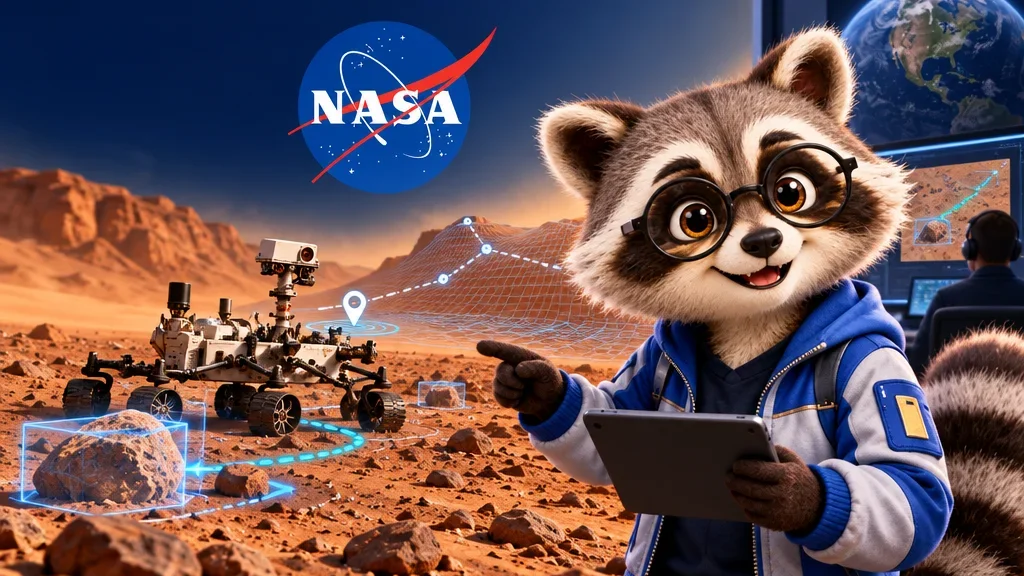
Die nächste Felskante muss das Team auf der Erde nicht einzeln umfahren lassen. Perseverance kann vor Ort einen geeigneten Weg suchen. Am 11. Oktober 2026 hatte der Marsrover nach Angaben des Jet Propulsion Laboratory (JPL) insgesamt 45,22 Kilometer zurückgelegt. Damit überholte er Opportunity. Auf mehr als 90 Prozent der Strecke nutzte er AutoNav zur Geländebewertung.
Zwischen den Wegpunkten entscheidet der Rover
Das Team auf der Erde gibt Wegpunkte vor. Während der Fahrt fotografiert Perseverance das Gelände, erstellt daraus eine dreidimensionale Karte der Hindernisse und berechnet seinen Kurs. Wo er sich nach einer längeren Fahrt genau befindet, ist eine eigene Frage. Dafür gleicht Mars Global Localization ein Kamerapanorama des Rovers mit Aufnahmen aus der Umlaufbahn ab.
Die generative KI arbeitete auf der Erde
Bei zwei Testfahrten im Dezember 2025 ließ das JPL Claude-Modelle auf der Erde Wegpunkte aus Orbitalbildern und Hangneigungen ableiten. Die Ingenieure prüften die Fahrbefehle vor dem Senden am digitalen Zwilling. Perseverance fuhr bei den Tests 210 und 246 Meter. Die Aufgabenverteilung zeigt, wo die Systeme ansetzen. Claude unterstützt die Vorbereitung, AutoNav trifft Fahrentscheidungen anhand der Hindernisse vor Ort.