
Bir videoda görünen sahne, kendiliğinden oynanabilir bir dünyaya dönüşmez. Görüntüye hareket komutları, durum bilgisi ve tutarlı kurallar eklemek gerekir. Bu rehber için kendi özgün örneğimizi seçelim: küçük bir sera robotu, kurumuş saksının yanına gidip sulama kolunu açıyor.
Kendi klibinizi bir sahne tarifine çevirin
Kullanım hakkınız olan kısa klibin başlangıcını, ortasını ve sonunu inceleyin. Robotun boyutunu bir saksıya göre yazın; kameranın yüksekliğini, ışığın yönünü ve baskın şekilleri not edin. Klipte görünmeyen arka duvar gibi alanlar tasarım kararı olarak ayrıca kaydedilsin. Böylece gözlenenle eklenen birbirine karışmaz.
Önce basit şekillerle çalışan sürüm
Shader, görüntüyü hesaplayan programdır. Shader Skills; GLSL işlevleri, bağımlılık birleştirme ve kontrol araçlarıyla kodlama ajanlarına bu alanda yardımcı oluyor. Başlangıçta robotu birkaç hacim, saksıyı silindir ve zemini düzlem olarak düşünün. Önce oranlar, kamera ve siluet tutarlı olsun; yaprak ayrıntısını sonra ekleyin.
Hareket ile sonucu ayrı tanımlayın
Önerilen prototipte yön tuşları robotu hareket ettirsin, tek bir tuş yalnız kolun yakınında sulamayı açsın. Sulama durumu açıkken su gösterilsin; kapatıldığında dursun. Robotun konumu ile kolun durumu ayrı değişkenler olsun. Böylece sahne, her karede benzer görüntü üretmenin ötesinde önceki işlemi hatırlar.
İki bakışla sınayın
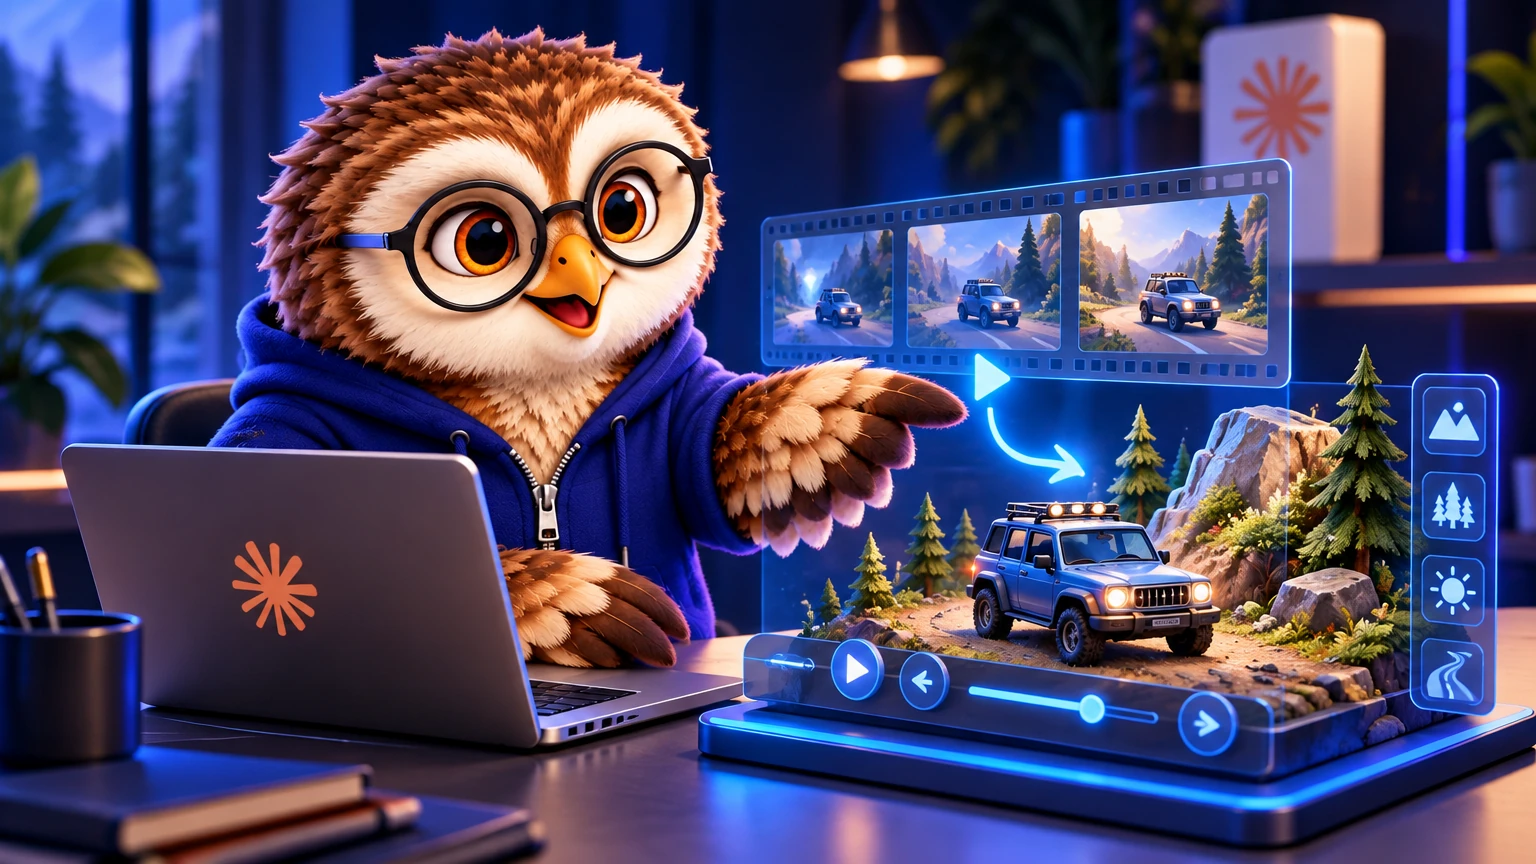
İlk kamera klibin kompozisyonunu izlesin. İkinci kamera biraz yana kayarak derinliği göstersin. Görsel eşleşme için aynı anlardaki karelere bakın; etkileşim içinse robotu farklı yoldan kola götürün. İyi görünen kamera ile çalışan kontrol aynı test değildir.
Prototipin kabul listesi
Başlatma adımı, tuşlar ve bilinen sınırlar kısa bir notta bulunsun. Robotun hareketi, kola uzaktan basılamaması, sulamanın açılıp kapanması ve yeniden başlatmanın başlangıç durumuna dönmesi ayrı ayrı kontrol edilsin. Performans kaydında cihazı, çözünürlüğü ve kare hızını birlikte yazın. Yeni ayrıntı eklemeden önce çalışan sürümü saklayın.
Oliver’ın değerlendirmesi
Ben önce davranış sözleşmesini yazarım: hangi girdi hangi durumu değiştirecek? Görüntü ve kural ayrı tarif edilince hata da daha kolay bulunur. Küçük ama tamamlanmış bir etkileşim, çok ayrıntılı ve ne yaptığı belirsiz bir sahneden daha iyi başlangıçtır.