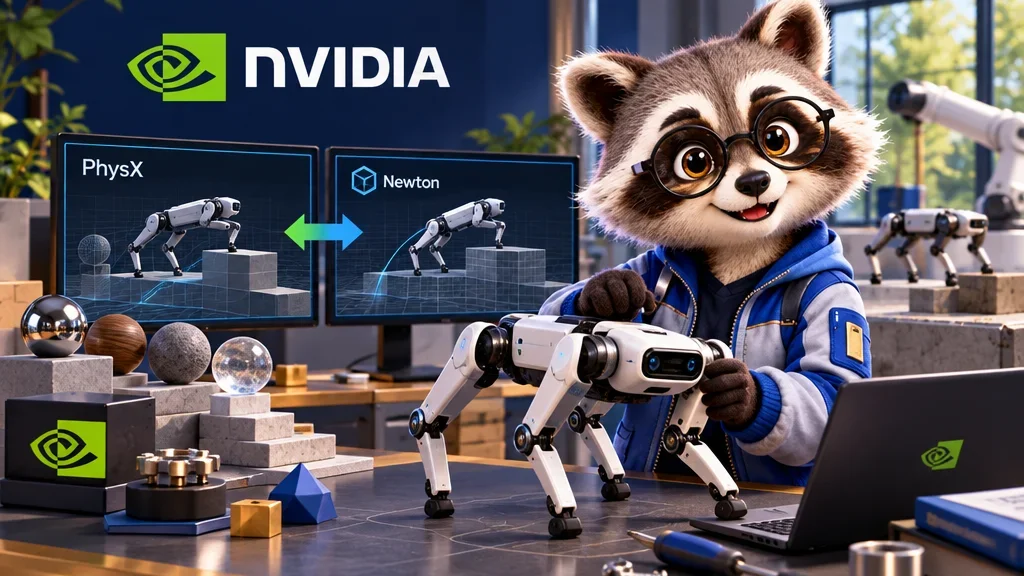
Ein Roboter muss nicht jeden Versuch, eine Kiste zu greifen, in der realen Welt durchführen. Simulation ermöglicht viele Versuche unter unterschiedlichen Bedingungen. NVIDIA kündigte am 21. Oktober die allgemeine Verfügbarkeit von Isaac Lab 3.0 an.
Welche Rolle spielen Newton und PhysX?
Das Open-Source-Framework trainiert und verbessert Roboterstrategien mit Multi-GPU-Workflows vom Desktop bis zum Rechenzentrum. Zu den unterstützten Physik-Engines zählen laut NVIDIA Newton und PhysX. Die Isaac-Lab-Dokumentation beschreibt gemeinsame Schnittstellen für Objekte, Sensoren und Szenen über verschiedene Backends hinweg. Die Newton-Unterstützung bedeutet also nicht, dass PhysX entfernt wurde.
Von der Simulation zum echten Roboter
Eine Physik-Engine berechnet Bewegungen und die Interaktion mit Objekten in einer virtuellen Umgebung. Dort können Entwickler Verhaltensweisen für verschiedene Aufgaben und Bedingungen trainieren und auswerten. Ein Erfolg in der Simulation garantiert jedoch nicht dasselbe Ergebnis am echten Roboter: Hardware, Sensoren und das Verhalten von Gegenständen können abweichen.
Isaac Lab ist damit ein Werkzeug innerhalb des Entwicklungs- und Bewertungsprozesses. Tests am physischen Roboter bleiben nötig, um die Übertragung zu prüfen.